 zhm-real
100 geänderte Dateien mit 1077 neuen und 1731 gelöschten Zeilen
+ 0
- 687
Sampling-based Planning/rrt_2D/CurvesGenerator/reeds_shepp.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Sampling-based Planning/.idea/.gitignore → Sampling_based_Planning/.idea/.gitignore
+ 0
- 0
Sampling-based Planning/.idea/Sampling-based Planning.iml → Sampling_based_Planning/.idea/Sampling-based Planning.iml
+ 0
- 0
Sampling-based Planning/.idea/dictionaries/zhou.xml → Sampling_based_Planning/.idea/dictionaries/zhou.xml
+ 0
- 0
Sampling-based Planning/.idea/inspectionProfiles/profiles_settings.xml → Sampling_based_Planning/.idea/inspectionProfiles/profiles_settings.xml
+ 0
- 0
Sampling-based Planning/.idea/misc.xml → Sampling_based_Planning/.idea/misc.xml
+ 0
- 0
Sampling-based Planning/.idea/modules.xml → Sampling_based_Planning/.idea/modules.xml
+ 0
- 0
Sampling-based Planning/.idea/vcs.xml → Sampling_based_Planning/.idea/vcs.xml
+ 0
- 0
Sampling-based Planning/gif/Dynamic_RRT_2D.gif → Sampling_based_Planning/gif/Dynamic_RRT_2D.gif

+ 0
- 0
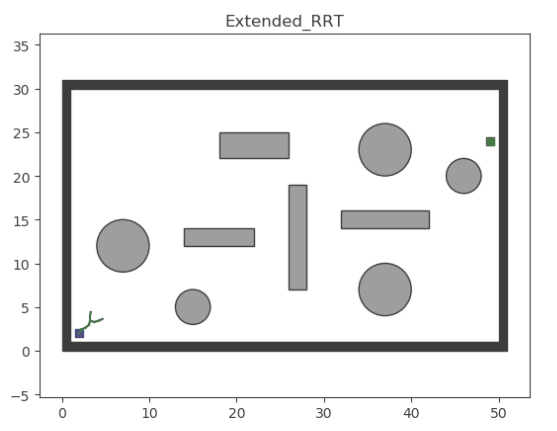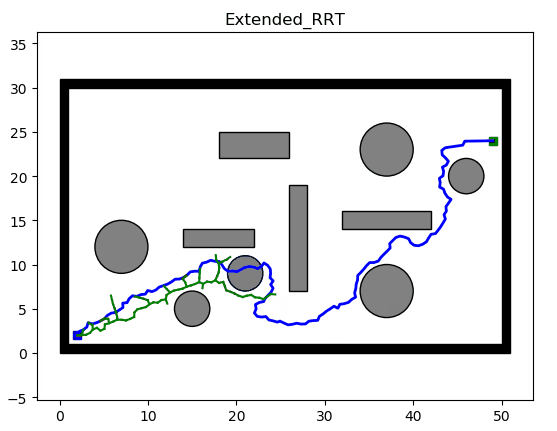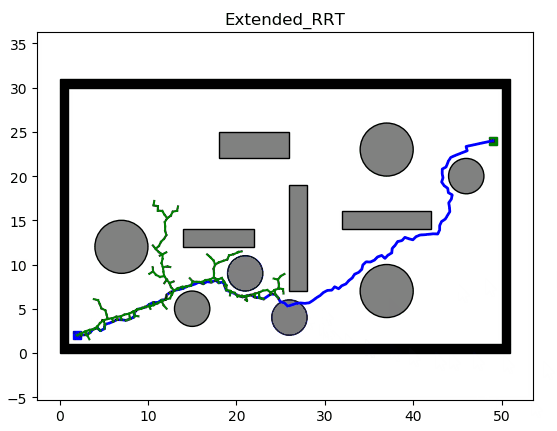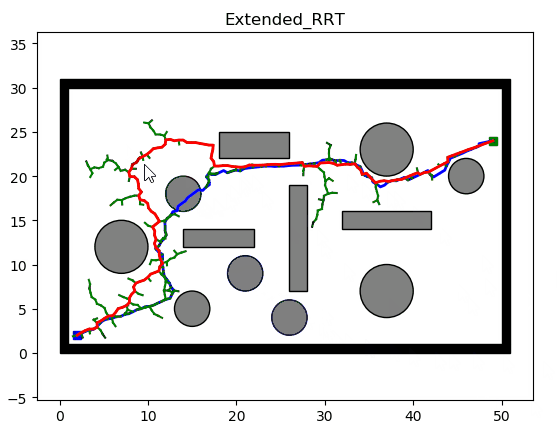
Sampling-based Planning/gif/Extended_RRT_2D.gif → Sampling_based_Planning/gif/Extended_RRT_2D.gif

+ 0
- 0
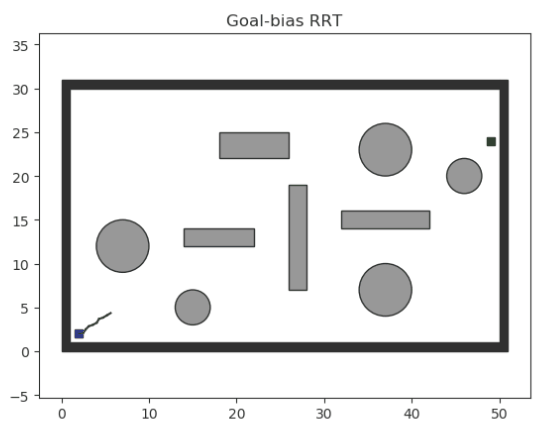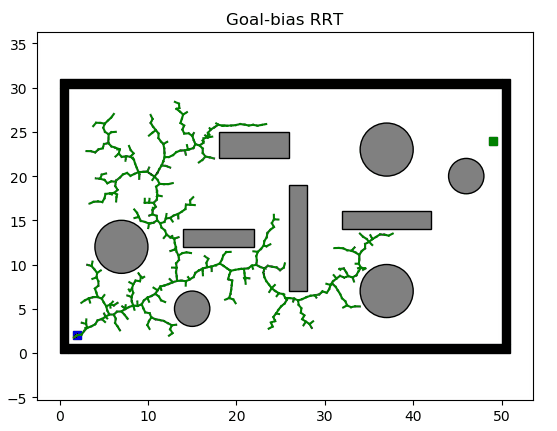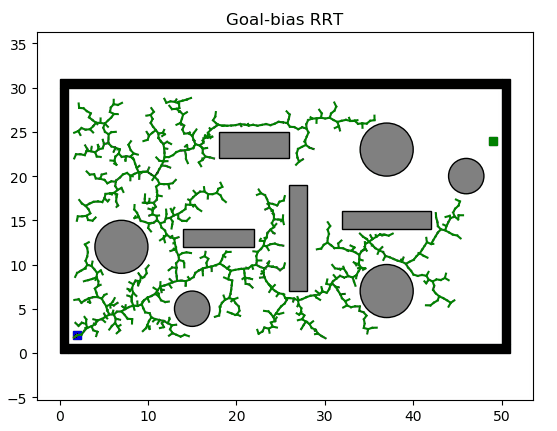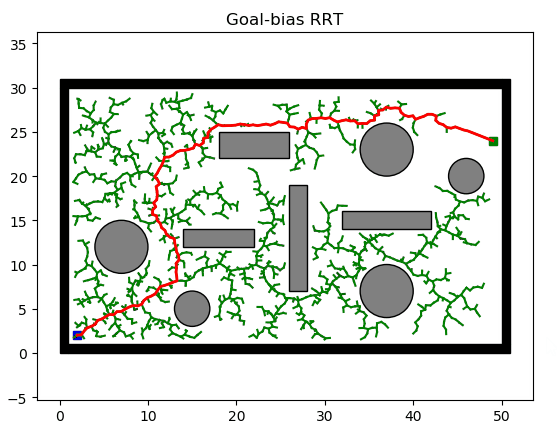
Sampling-based Planning/gif/Goal_biasd_RRT_2D.gif → Sampling_based_Planning/gif/Goal_biasd_RRT_2D.gif

+ 0
- 0
Sampling-based Planning/gif/INFORMED_RRT_STAR_2D.gif → Sampling_based_Planning/gif/INFORMED_RRT_STAR_2D.gif


+ 0
- 0
Sampling-based Planning/gif/RRT_CONNECT_2D.gif → Sampling_based_Planning/gif/RRT_CONNECT_2D.gif


+ 0
- 0
Sampling-based Planning/gif/RRT_STAR2_2D.gif → Sampling_based_Planning/gif/RRT_STAR2_2D.gif


+ 0
- 0
Sampling-based Planning/gif/RRT_STAR_2D.gif → Sampling_based_Planning/gif/RRT_STAR_2D.gif


+ 0
- 0
Sampling-based Planning/gif/RRT_STAR_SMART_2D.gif → Sampling_based_Planning/gif/RRT_STAR_SMART_2D.gif


+ 0
- 0
Sampling-based Planning/rrt_2D/__pycache__/env.cpython-37.pyc → Sampling_based_Planning/rrt_2D/__pycache__/env.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_2D/__pycache__/plotting.cpython-37.pyc → Sampling_based_Planning/rrt_2D/__pycache__/plotting.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_2D/__pycache__/queue.cpython-37.pyc → Sampling_based_Planning/rrt_2D/__pycache__/queue.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_2D/__pycache__/rrt.cpython-37.pyc → Sampling_based_Planning/rrt_2D/__pycache__/rrt.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_2D/__pycache__/utils.cpython-37.pyc → Sampling_based_Planning/rrt_2D/__pycache__/utils.cpython-37.pyc
+ 57
- 0
Sampling_based_Planning/rrt_2D/dubins_rrt_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 4
Sampling-based Planning/rrt_2D/dynamic_rrt.py → Sampling_based_Planning/rrt_2D/dynamic_rrt.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Sampling-based Planning/rrt_2D/env.py → Sampling_based_Planning/rrt_2D/env.py
+ 2
- 4
Sampling-based Planning/rrt_2D/extended_rrt.py → Sampling_based_Planning/rrt_2D/extended_rrt.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 4
Sampling-based Planning/rrt_2D/informed_rrt_star.py → Sampling_based_Planning/rrt_2D/informed_rrt_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 9
Sampling-based Planning/rrt_2D/optimal_bi_rrt.py → Sampling_based_Planning/rrt_2D/optimal_bi_rrt.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 2
Sampling-based Planning/rrt_2D/plotting.py → Sampling_based_Planning/rrt_2D/plotting.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Sampling-based Planning/rrt_2D/queue.py → Sampling_based_Planning/rrt_2D/queue.py
+ 2
- 4
Sampling-based Planning/rrt_2D/rrt.py → Sampling_based_Planning/rrt_2D/rrt.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 4
Sampling-based Planning/rrt_2D/rrt_connect.py → Sampling_based_Planning/rrt_2D/rrt_connect.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 2
- 5
Sampling-based Planning/rrt_2D/rrt_star.py → Sampling_based_Planning/rrt_2D/rrt_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 3
- 5
Sampling-based Planning/rrt_2D/rrt_star_smart.py → Sampling_based_Planning/rrt_2D/rrt_star_smart.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 3
- 5
Sampling-based Planning/rrt_2D/rs_rrt_star.py → Sampling_based_Planning/rrt_2D/rs_rrt_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 3
- 3
Sampling-based Planning/rrt_2D/utils.py → Sampling_based_Planning/rrt_2D/utils.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Sampling-based Planning/rrt_3D/__pycache__/env3D.cpython-37.pyc → Sampling_based_Planning/rrt_3D/__pycache__/env3D.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_3D/__pycache__/plot_util3D.cpython-37.pyc → Sampling_based_Planning/rrt_3D/__pycache__/plot_util3D.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_3D/__pycache__/rrt3D.cpython-37.pyc → Sampling_based_Planning/rrt_3D/__pycache__/rrt3D.cpython-37.pyc
+ 0
- 0
Sampling-based Planning/rrt_3D/__pycache__/utils3D.cpython-37.pyc → Sampling_based_Planning/rrt_3D/__pycache__/utils3D.cpython-37.pyc
+ 1
- 1
Sampling-based Planning/rrt_3D/dynamic_rrt3D.py → Sampling_based_Planning/rrt_3D/dynamic_rrt3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 164
- 164
Sampling-based Planning/rrt_3D/env3D.py → Sampling_based_Planning/rrt_3D/env3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 184
- 184
Sampling-based Planning/rrt_3D/plot_util3D.py → Sampling_based_Planning/rrt_3D/plot_util3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Sampling-based Planning/rrt_3D/rrt3D.py → Sampling_based_Planning/rrt_3D/rrt3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Sampling-based Planning/rrt_3D/rrtstar3D.py → Sampling_based_Planning/rrt_3D/rrtstar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 269
- 269
Sampling-based Planning/rrt_3D/utils3D.py → Sampling_based_Planning/rrt_3D/utils3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/.idea/Search-based Planning.iml → Search_based_Planning/.idea/Search-based Planning.iml
+ 0
- 0
Search-based Planning/.idea/dictionaries/Huiming_Zhou.xml → Search_based_Planning/.idea/dictionaries/Huiming_Zhou.xml
+ 0
- 0
Search-based Planning/.idea/inspectionProfiles/profiles_settings.xml → Search_based_Planning/.idea/inspectionProfiles/profiles_settings.xml
+ 0
- 0
Search-based Planning/.idea/misc.xml → Search_based_Planning/.idea/misc.xml
+ 0
- 0
Search-based Planning/.idea/modules.xml → Search_based_Planning/.idea/modules.xml
+ 0
- 0
Search-based Planning/.idea/vcs.xml → Search_based_Planning/.idea/vcs.xml
+ 0
- 0
Search-based Planning/.idea/workspace.xml → Search_based_Planning/.idea/workspace.xml
+ 1
- 1
Search-based Planning/Search_2D/ARAstar.py → Search_based_Planning/Search_2D/ARAstar.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/Anytime_D_star.py → Search_based_Planning/Search_2D/Anytime_D_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/Astar.py → Search_based_Planning/Search_2D/Astar.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/Best_First.py → Search_based_Planning/Search_2D/Best_First.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/Bidirectional_a_star.py → Search_based_Planning/Search_2D/Bidirectional_a_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/D_star.py → Search_based_Planning/Search_2D/D_star.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/D_star_Lite.py → Search_based_Planning/Search_2D/D_star_Lite.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/Dijkstra.py → Search_based_Planning/Search_2D/Dijkstra.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/LPAstar.py → Search_based_Planning/Search_2D/LPAstar.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/LRTAstar.py → Search_based_Planning/Search_2D/LRTAstar.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/PotentialField.py → Search_based_Planning/Search_2D/PotentialField.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/RTAAstar.py → Search_based_Planning/Search_2D/RTAAstar.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/Search_2D/__pycache__/env.cpython-37.pyc → Search_based_Planning/Search_2D/__pycache__/env.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_2D/__pycache__/plotting.cpython-37.pyc → Search_based_Planning/Search_2D/__pycache__/plotting.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_2D/__pycache__/queue.cpython-37.pyc → Search_based_Planning/Search_2D/__pycache__/queue.cpython-37.pyc
+ 1
- 1
Search-based Planning/Search_2D/bfs.py → Search_based_Planning/Search_2D/bfs.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_2D/dfs.py → Search_based_Planning/Search_2D/dfs.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/Search_2D/env.py → Search_based_Planning/Search_2D/env.py
+ 1
- 1
Search-based Planning/Search_2D/plotting.py → Search_based_Planning/Search_2D/plotting.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/Search_2D/queue.py → Search_based_Planning/Search_2D/queue.py
+ 1
- 1
Search-based Planning/Search_3D/Anytime_Dstar3D.py → Search_based_Planning/Search_3D/Anytime_Dstar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/Astar3D.py → Search_based_Planning/Search_3D/Astar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/Dstar3D.py → Search_based_Planning/Search_3D/Dstar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/DstarLite3D.py → Search_based_Planning/Search_3D/DstarLite3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/LP_Astar3D.py → Search_based_Planning/Search_3D/LP_Astar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/LRT_Astar3D.py → Search_based_Planning/Search_3D/LRT_Astar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 1
- 1
Search-based Planning/Search_3D/RTA_Astar3D.py → Search_based_Planning/Search_3D/RTA_Astar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/Search_3D/__pycache__/Astar3D.cpython-37.pyc → Search_based_Planning/Search_3D/__pycache__/Astar3D.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_3D/__pycache__/env3D.cpython-37.pyc → Search_based_Planning/Search_3D/__pycache__/env3D.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_3D/__pycache__/plot_util3D.cpython-37.pyc → Search_based_Planning/Search_3D/__pycache__/plot_util3D.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_3D/__pycache__/queue.cpython-37.pyc → Search_based_Planning/Search_3D/__pycache__/queue.cpython-37.pyc
+ 0
- 0
Search-based Planning/Search_3D/__pycache__/utils3D.cpython-37.pyc → Search_based_Planning/Search_3D/__pycache__/utils3D.cpython-37.pyc
+ 1
- 1
Search-based Planning/Search_3D/bidirectional_Astar3D.py → Search_based_Planning/Search_3D/bidirectional_Astar3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 179
- 179
Search-based Planning/Search_3D/env3D.py → Search_based_Planning/Search_3D/env3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 173
- 173
Search-based Planning/Search_3D/plot_util3D.py → Search_based_Planning/Search_3D/plot_util3D.py
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
|
||
+ 0
- 0
Search-based Planning/Search_3D/queue.py → Search_based_Planning/Search_3D/queue.py
+ 0
- 0
Search-based Planning/Search_3D/utils3D.py → Search_based_Planning/Search_3D/utils3D.py
+ 0
- 0
Search-based Planning/__pycache__/env.cpython-37.pyc → Search_based_Planning/__pycache__/env.cpython-37.pyc
+ 0
- 0
Search-based Planning/__pycache__/plotting.cpython-35.pyc → Search_based_Planning/__pycache__/plotting.cpython-35.pyc
+ 0
- 0
Search-based Planning/__pycache__/plotting.cpython-37.pyc → Search_based_Planning/__pycache__/plotting.cpython-37.pyc
+ 0
- 0
Search-based Planning/__pycache__/queue.cpython-35.pyc → Search_based_Planning/__pycache__/queue.cpython-35.pyc
+ 0
- 0
Search-based Planning/__pycache__/queue.cpython-37.pyc → Search_based_Planning/__pycache__/queue.cpython-37.pyc
+ 0
- 0
Search-based Planning/gif/ADstar_sig.gif → Search_based_Planning/gif/ADstar_sig.gif


+ 0
- 0
Search-based Planning/gif/ADstar_small.gif → Search_based_Planning/gif/ADstar_small.gif


+ 0
- 0
Search-based Planning/gif/ARA_star.gif → Search_based_Planning/gif/ARA_star.gif


+ 0
- 0
Search-based Planning/gif/Astar.gif → Search_based_Planning/gif/Astar.gif


+ 0
- 0
Search-based Planning/gif/BF.gif → Search_based_Planning/gif/BF.gif


+ 0
- 0
Search-based Planning/gif/BFS.gif → Search_based_Planning/gif/BFS.gif